


ماژول روتاری انکودر KY-040 (سنسور چرخش شافت دار) Rotary Encoder
جهت نمایش قیمت و خرید، سایز محصول خود را انتخاب کنید
محصولات مشابه


معرفی محصول
ماژول روتاری انکودر KY-040 چیست؟
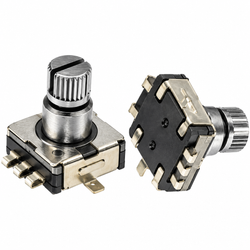
ماژول روتاری انکودر KY-040 یک سنسور چرخشی است که میزان و جهت چرخش شافت را به سیگنال دیجیتال تبدیل میکند. برخلاف پتانسیومتر (ولوم) معمولی که محدوده چرخش مشخصی دارد و مقدار آنالوگ میدهد، این انکودر بینهایت در هر دو جهت میچرخد و با هر پله چرخش، پالسهایی تولید میکند. میکروکنترلر از ترتیب این پالسها تشخیص میدهد که شافت به سمت راست چرخیده یا چپ.
علاوه بر این، شافت انکودر یک کلید فشاری دارد؛ بنابراین با یک قطعه هم میتوانید مقدار را تغییر دهید و هم انتخاب را تأیید کنید. ماژول روتاری انکودر KY-040 در فروشگاه حضوری میکرومیک در بوشهر هم موجود است.
مشخصات ماژول KY-040
- مدل: KY-040
- نوع: انکودر چرخشی افزایشی (Incremental) با چرخش پیوسته 360 درجه
- خروجی: دو سیگنال دیجیتال CLK و DT
- کلید: کلید فشاری روی شافت (پایه SW)
- ولتاژ کاری: 3.3 تا 5 ولت
- پایهها: CLK، DT، SW، + و GND
- سوراخ نصب: دارد
پایههای ماژول و اتصال به آردوینو
- CLK: خروجی A انکودر؛ به یکی از پایههای دیجیتال آردوینو، مثلاً پایه 2
- DT: خروجی B انکودر؛ به پایه دیجیتال دیگر، مثلاً پایه 3
- SW: کلید فشاری؛ به یک پایه دیجیتال با فعال کردن INPUT_PULLUP
- +: تغذیه 5 ولت یا 3.3 ولت
- GND: زمین
برای خواندن دقیقتر انکودر، بهتر است CLK و DT را به پایههایی وصل کنید که وقفه (Interrupt) دارند؛ در آردوینو اونو پایههای 2 و 3. همچنین میتوانید از کتابخانههای آماده مثل Encoder استفاده کنید تا شمارش پالسها بدون از دست رفتن انجام شود.
روتاری انکودر چگونه جهت چرخش را تشخیص میدهد؟
داخل انکودر دو کنتاکت وجود دارد که با چرخش شافت، با کمی اختلاف زمانی قطع و وصل میشوند. اگر شافت در جهت عقربههای ساعت بچرخد، سیگنال CLK زودتر از DT تغییر میکند و در جهت مخالف، برعکس. در نتیجه میکروکنترلر با مقایسه وضعیت این دو سیگنال، جهت چرخش را تشخیص میدهد و با شمارش تعداد تغییرات، میزان چرخش را محاسبه میکند.
نمونه کد ساده برای خواندن انکودر
در سادهترین روش، در حلقه اصلی برنامه وضعیت پایه CLK را میخوانید و آن را با وضعیت قبلی مقایسه میکنید. هر زمان وضعیت CLK تغییر کرد، وضعیت DT را بررسی کنید؛ اگر DT با CLK متفاوت بود، شافت در جهت عقربههای ساعت چرخیده و شمارنده را یکی زیاد کنید، و اگر یکسان بود، شمارنده را یکی کم کنید. برای کلید فشاری هم کافی است پایه SW را با digitalRead بخوانید؛ با فشار دادن شافت مقدار آن صفر میشود. همین منطق ساده پایه ساخت بیشتر منوها و تنظیمگرهای دیجیتال است.
کاربردها و ایده پروژه
- ساخت منوی تنظیمات با نمایشگر LCD یا OLED
- ولوم دیجیتال برای آمپلیفایر و پخشکننده صوتی
- تنظیم دما در کنترلر فر، انکوباتور یا ایستگاه هویه
- تنظیم ولتاژ و جریان در منبع تغذیه دیجیتال
- کنترل سرعت موتور و روشنایی LED
- تنظیم زمان در تایمرها و ساعتهای دیجیتال
سوالات متداول درباره ماژول روتاری انکودر
فرق روتاری انکودر با پتانسیومتر چیست؟
پتانسیومتر مقدار آنالوگ میدهد و محدوده چرخش آن محدود است، اما روتاری انکودر خروجی دیجیتال دارد و بینهایت میچرخد. بنابراین برای منو و تنظیم مقادیر دیجیتال مناسبتر است.
چرا گاهی انکودر پلهها را دوبار یا اشتباه میشمارد؟
کنتاکتهای مکانیکی هنگام تغییر وضعیت لرزش (Bounce) دارند. استفاده از خازنهای کوچک روی خروجیها یا الگوریتم Debounce در کد این مشکل را برطرف میکند.
آیا با ESP32 کار میکند؟
بله. کافی است ماژول را با 3.3 ولت تغذیه کنید تا سطح سیگنالها با ESP32 سازگار باشد.
فرق ماژول KY-040 با انکودر EC11 خام چیست؟
در ماژول KY-040 انکودر روی برد قرار گرفته و مقاومتهای Pull-up و پین هدر دارد؛ در نتیجه آماده اتصال است. انکودر EC11 خام فقط خود قطعه است و برای نصب روی PCB یا پنل استفاده میشود.
ارسال سفارش چطور انجام میشود؟
سفارشها با پست پیشتاز به سراسر ایران ارسال میشوند و داخل شهر بوشهر امکان تحویل حضوری یا ارسال با پیک وجود دارد.
دیدگاهها